Робот-курьер
Собираем колёсного робота и учим его ездить по линии, находить предметы и доставлять их.
Не нужен опыт в программировании и электронике.
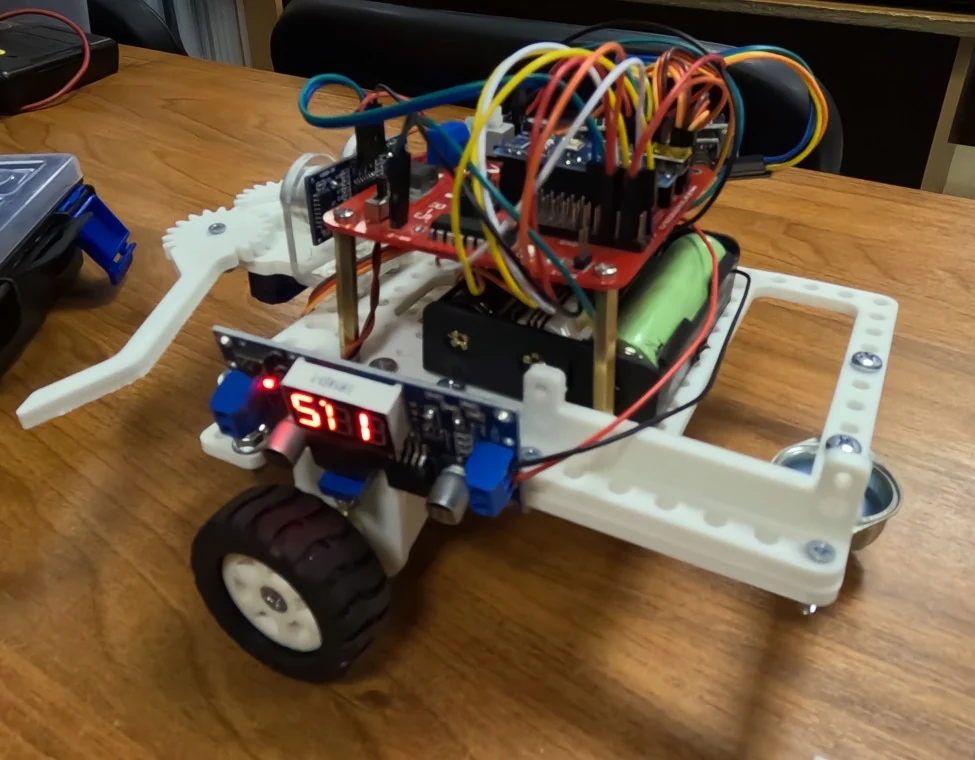
О курсе
Ты соберёшь колёсного робота и шаг за шагом научишь его работать курьером: ездить по линии, находить перекрёстки, замечать груз, брать его захватом и доставлять туда, куда нужно. В конце курса робот сам выполняет доставку — по твоей программе и своим датчикам, без пульта.
Каждый урок даёт одно умение, которое потом понадобится в итоговой задаче. Ничего не нужно знать заранее: сборку, электронику и программирование курс объясняет с нуля. Если что-то уже умеешь — выбери уровень повыше, и работы «самому» станет больше.
Чему ты научишься
- Собирать робота и подключать электронику по схеме — аккуратно и безопасно.
- Программировать Arduino: функции, условия, переменные, циклы.
- Управлять моторами: ехать, останавливаться, поворачивать на нужный угол.
- Читать датчики линии и вести робота плавно с П-регулятором.
- Находить перекрёстки и проезжать маршрут по плану.
- Находить груз ультразвуком и переносить его захватом.
- Работать как инженер: предсказывать, измерять, записывать и находить ошибки.
Программа курса
- 1.1
Собранный робот: оба мотора проверены в обе стороны и останавливаются, оба датчика линии реагируют на белое и чёрное. Результаты проверки записаны в журнал.
- Основное: Загрузить готовый проверочный скетч и проверить все установленные узлы по протоколу.
- Средний уровень: Дополнить проверочный скетч: чтение двух датчиков и управление выбранным мотором.
- Продвинутый уровень: Написать проверочный скетч по требованиям и обосновать результаты проверки каждого узла.
- 2.1
Робот проезжает вперёд, останавливается и возвращается назад по программе. Движения оформлены функциями forward(), backward() и stopMotors().
- Основное: Проехать вперёд 1 секунду, остановиться и вернуться назад.
- Средний уровень: Сделать челнок из трёх повторов циклом for.
- Продвинутый уровень: Возвращаться на старт с точностью 2 см по замеру пути.
- 2.2
Робот поворачивает на 90° налево и направо и разворачивается на 180°. Время поворотов подобрано и записано в бортовой журнал, повороты оформлены функциями.
- Основное: Поворот налево и направо на 90° и разворот на 180° по подобранному времени.
- Средний уровень: Разворот на 180° так, чтобы робот вернулся на ту же линию: ошибка не больше ширины линии.
- Продвинутый уровень: Функция turn(угол) с одним коэффициентом «мс на градус», проверенная на 45°, 90° и 180°.
- 3.1
Робот проезжает по чёрной линии с плавным изгибом, поворачивая по сигналам двух датчиков. В бортовом журнале записаны показания датчиков на белом и чёрном.
- Основное: Пройти прямую и плавный изгиб по двум правилам.
- Средний уровень: Проезжать перекрёсток прямо, когда оба датчика видят чёрное.
- Продвинутый уровень: Замедлять колесо вместо остановки и сравнить плавность.
- 3.2
Робот плавно едет по линии с П-регулятором и проходит дугу своего уровня. Коэффициент и скорость подобраны и записаны в журнал.
- Основное: Пройти дугу радиусом 350 мм без потери линии.
- Средний уровень: Пройти дугу радиусом 250 мм на скорости не ниже подобранной для прямой.
- Продвинутый уровень: Пройти S-связку из двух дуг радиусом 125 мм: подобрать скорость и коэффициент.
- 4.1
Робот едет по линии с П-регулятором и останавливается на нужном по счёту перекрёстке. Каждый перекрёсток считается один раз.
- Основное: Доехать по линии до первого перекрёстка и остановиться на нём.
- Средний уровень: Остановиться на третьем перекрёстке, проехав два первых прямо.
- Продвинутый уровень: Проезжать перекрёстки без остановки и не терять линию после них.
- 4.2
Робот поворачивает с перекрёстка налево или направо до новой линии, разворачивается на линии и проходит маршрут из нескольких решений, записанных в программе по порядку.
- Основное: Повернуть налево или направо с перекрёстка и уехать по новой линии; развернуться на линии.
- Средний уровень: Пройти маршрут из четырёх решений «налево / направо / прямо», записанный в программе по порядку.
- Продвинутый уровень: Хранить маршрут массивом и составить свой маршрут по схеме поля и карточке задания.
- 5.1
Робот едет по линии и останавливается на заданном расстоянии от груза. Если эхо не вернулось, программа не принимает это за «груз рядом».
- Основное: Остановиться в 5 см от груза, стоящего на линии.
- Средний уровень: Повторять измерение, если эха нет, и останавливаться, если его нет несколько раз подряд.
- Продвинутый уровень: Сглаживать измерения: брать среднее по величине из трёх (медиану).
- 5.2
Робот подъезжает к грузу по ультразвуку, берёт её, разворачивается, везёт по линии и ставит на другом конце. Действия оформлены функциями pickUp() и putDown().
- Основное: Взять груз с конца линии и поставить его на другом конце той же линии.
- Средний уровень: Перевезти груз через перекрёсток на другую ветку.
- Продвинутый уровень: Функция deliver(), которая получает маршрут до груза и до места доставки.
- 6.1
Выбран уровень итоговой задачи, записан и проверен план маршрута. Программа проходит весь маршрут хотя бы в пробном заезде, работающие версии сохранены.
- Основное: Начальное поле: две доставки по известному порядку действий.
- Средний уровень: Среднее поле: маршрут через четыре перекрёстка с проездом прямо.
- Продвинутый уровень: Продвинутое поле: свой маршрут по карточке задания.
- 6.2
Проведены две зачётные попытки, каждая оценена по листу. Команда объясняет свою программу и рассказывает, какую ошибку нашла и как исправила.
- Основное: Зачёт на начальном поле.
- Средний уровень: Зачёт на среднем поле.
- Продвинутый уровень: Зачёт на продвинутом поле по карточке, выданной перед заездом.
+Факультатив · не обязателен для итоговой задачиФакультатив2 урока
- Ф.1
Программа считает обороты колёс энкодерами и проезжает отмеренное расстояние. Число импульсов на оборот измерено, точность проверена линейкой. Не нужен для итоговой задачи.
- Основное: Проехать 500 мм с ошибкой не больше 2 см в трёх заездах из трёх.
- Средний уровень: Проехать 1 м, выравнивая колёса по разнице импульсов: робот уходит от прямой не больше чем на 3 см.
- Продвинутый уровень: Повернуть на месте на 90° по энкодерам: импульсы посчитаны через колею робота, ошибка не больше 10°.
- Ф.2
Команда сравнила релейный, П-, ПД- и ПИД-регуляторы на одной трассе и одной скорости по средней ошибке, наибольшей ошибке и числу переходов через линию и объяснила результат. Не нужен для итоговой задачи.
- Основное: Заполнить таблицу сравнения всех четырёх регуляторов на одной скорости, по три заезда, и назвать лучший по средней ошибке.
- Средний уровень: Подобрать kd, при котором ПД проходит трассу с меньшей средней ошибкой, чем П, и объяснить по числам почему.
- Продвинутый уровень: Найти для каждого из четырёх регуляторов наибольшую скорость, на которой он проходит трассу три раза из трёх, и составить рейтинг.
Итоговая задача
Робот сам перевозит два груза от старта до финиша по полю с линиями и перекрёстками: находит груз ультразвуком, берёт его захватом и доставляет в нужную зону. Поле и сложность маршрута зависят от уровня.
Начальный
Мой уровень
S-образная линия, два перекрёстка, порядок действий известен заранее.
Нужно из уроков- Основное: Основное задание во всех уроках 1.1–5.2
Средний
Мой уровень
Сеть дорог, четыре перекрёстка, проезд прямо и повторные встречи с перекрёстками.
Нужно из уроков- Средний уровень: Задание ★ во всех уроках 1.1–5.2
Продвинутый
Мой уровень
Шесть перекрёстков, крутые S-дуги, маршрут по карточке составляешь сам.
Нужно из уроков- Продвинутый уровень: Задание ★★ во всех уроках 1.1–5.2
Уровень итоговой задачи выбирают в уроке 6.1 по выполненным заданиям уроков.
Как проходит урок
- 1Подготовь робота5 мин
- 2Включи левый мотор15 мин
- 3Включи оба мотора15 мин
- 4Найди ошибку остановки10 мин
- 5Оформи движения функциями15 мин
- 6Первый заезд по полу15 мин
- 7Измени программу10 мин
- Один урок — два занятия по 45 минут. В конце каждого занятия виден результат: робот что-то делает, а ты можешь объяснить, почему.
- Урок разбит на короткие шаги по 3–15 минут. У каждого шага — зачем он нужен, что сделать и «Должно получиться»: по нему ты сам проверяешь себя.
- Перед запуском программы ты предсказываешь, что сделает робот, а потом проверяешь. Если прогноз не совпал — это самое интересное место урока.
- Урок начинается с разминки: 2–3 вопроса по прошлым урокам, без оценки.
- В конце урока — проверка знаний своего уровня и запись результата в бортовой журнал.
Уровни
Цель, шаги и время урока у всех одни — класс идёт вместе. Уровень меняет, сколько помощи ты получаешь и насколько самостоятельно работаешь.
| НачальныйМой уровень | СреднийМой уровень | ПродвинутыйМой уровень | |
|---|---|---|---|
| Программа | Готовая, с разбором каждой строки | Заготовка: то, что нового в уроке, пишешь сам по целям; остальное готово | Развиваешь свою программу из прошлых уроков по требованиям |
| Объяснения | Пошагово | Главная идея, формулы — в подсказках | Коротко; подробности — по запросу |
| Подсказки | Прямо в тексте | Одна-две, открываешь сам | Лесенка: идея → план → фрагмент кода |
| Задание урока | Основное | Средний уровень | Продвинутый уровень |
| Проверка знаний | Вспомнить и посчитать | Объяснить почему | Найти ошибку и разобрать программу |
Уровень выбирают в верхней панели страницы. Его можно сменить в любой момент; если застрял на шаге — открой подсказку или материал уровнем ниже.
Как оценивается
- Каждый урок: результат «Должно получиться» и проверка знаний. Сколько нужно верных ответов, написано в конце урока.
- Итоговая задача: зачётные заезды на поле своего уровня по листу оценки на 100 баллов, зачёт от 70 баллов при выполнении обязательных условий.
- Скорость сама по себе не оценивается. Важно, что робот всё делает сам — по своим датчикам и твоей программе.
Один или в паре
Курс можно проходить одному — дома или в классе. В классе удобнее работать вдвоём на одного робота: один делает, второй читает шаг и проверяет, и ошибки замечаются быстрее.
Пилот
Держит инструмент или клавиатуру и выполняет действие.
Штурман
Читает инструкцию, подаёт детали и проверяет результат.
Роли меняются после каждой собранной детали или шага программы — так оба проходят весь материал.
Если занимаешься один, бери обе роли по очереди: сначала прочитай шаг целиком, как штурман, потом сделай его, как пилот, и сверься с «Должно получиться».
Что понадобится
Материалы собраны для комплекта Arduino Uno + шилд моторов L298P: номера контактов и значения в коде и таблицах проводки взяты из его профиля.
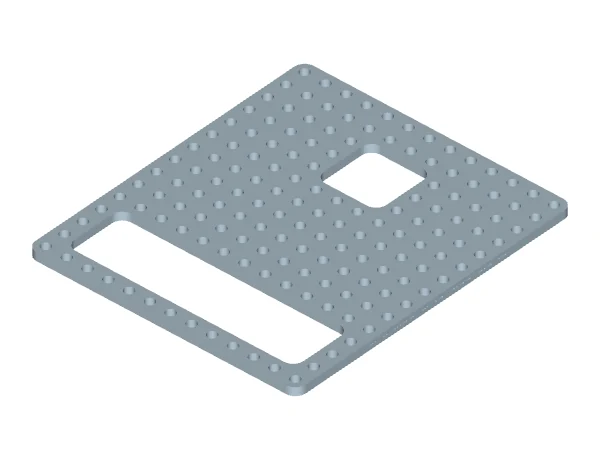
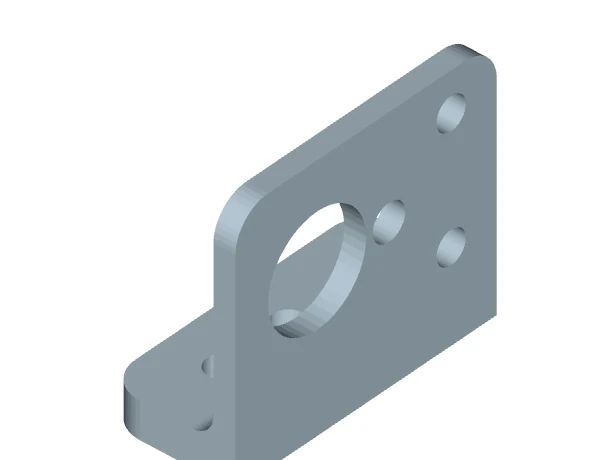
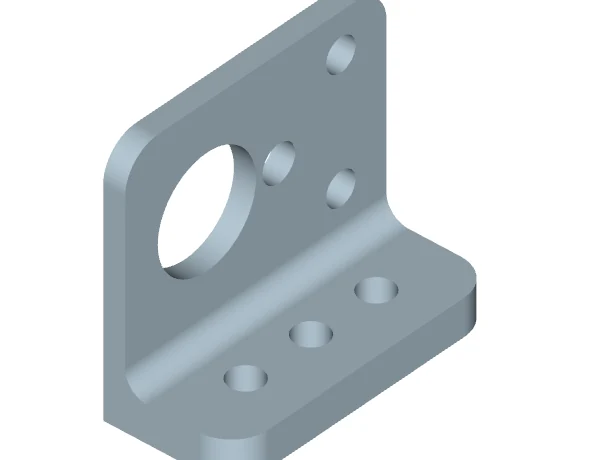
Кроме комплекта:
- Компьютер с установленной MyRobotica.
- Тренировочная дорожка: лист A2 или A3 с линией, дугой и перекрёстком из чёрной матовой изоленты 19 мм.
- Поле итоговой задачи 2400 × 1800 мм — его готовит преподаватель.
Безопасность
- Провода подключают и отключают только без питания: USB отключён, моторы выключены.
- Батарейный отсек готовит и подключает взрослый.
- Первый запуск программы с моторами — на подставке, колёса не касаются стола.
- Выключатель моторов всегда под рукой. Кнопка Reset — не надёжная остановка.
- Программу загружают при выключенном питании моторов: после загрузки робот может сразу поехать.
Бортовой журнал
У команды есть бортовой журнал. В него записывают измерения датчиков, подобранные числа, планы маршрута и выводы после заездов. Журнал переходит из урока в урок: значения из него нужны дальше.
Материалы курса
Курс одним файлом
Все уроки и бортовой журнал для выбранного уровня итоговой задачи.
ОткрытьPDF: НачальныйPDF: СреднийPDF: Продвинутый